Home Journals Chinese Agricultural Science Bulletin
Chinese Agricultural Science Bulletin

Abbreviation (ISO4): Chin Agric Sci Bull      Editor in chief: Yulong YIN

About  /  Aim & scope  /  Editorial board  /  Indexed  /  Contact  / 

Key Technologies and Development Trends of Electric Agricultural Machinery and Equipment for Facility Agriculture

  • HUANG Xuekai , 1 ,
  • WANG Xiaochan , 1, 2 ,
  • SHI Yinyan 1, 2 ,
  • ZHENG Jinming 1 ,
  • LIN Lebin 1 ,
  • HU Shaoxuan 1
Expand
  • 1 College of Engineering, Nanjing Agricultural University, Nanjing 210031
  • 2 Jiangsu Province Engineering Lab for Modern Facility Agriculture Technology and Equipment, Nanjing 210031

Received date: 2025-02-17

  Revised date: 2025-04-17

  Online published: 2025-10-12

Abstract

With the continuous expansion of facility agriculture in China, the research and application of electric agricultural machinery have become a hotspot in the agricultural field. Mechanization and intelligence have become important trends in the development of modern facility agriculture. This study aims to comprehensively review electric agricultural machinery and equipment used in facilities, analyze its technical characteristics, application fields, and research progress, and propose improvement suggestions for existing shortcomings in its development, so as to promote the further advancement and industrial improvement of electric machinery and equipment for facility agriculture in China. By reviewing existing research findings, this study systematically analyzes the production system of intelligent electric agricultural machinery for facility agriculture, with a focus on six key generic technologies: energy management of battery systems, high-efficiency drive technology of hub motors, coordinated control of multi-power output, stable travel technology of electric drive chassis, environment perception and autonomous navigation technology, and multi-machine cooperative operation technology. Meanwhile, in view of current shortcomings in power batteries, electric drive systems, environmental perception, and attitude control, the study proposes directions for optimization. The research shows that electric agricultural machinery used in facilities, through automation and intelligent technologies, can efficiently perform various tasks such as planting, harvesting, spraying, fertilization, and weeding, significantly improving the efficiency, accuracy, and sustainability of agricultural production. However, there are still technical bottlenecks in power battery endurance, electric drive system stability, environmental perception accuracy, and attitude control, which restrict further promotion and application. In order to accelerate the development and industrial improvement of electric facility agricultural equipment in China, this study proposes suggestions from the perspectives of integration of agronomy and agricultural machinery, integration of production, education, research and application, interdisciplinary integration, breakthroughs in key generic technologies, construction of basic supporting infrastructure, and establishment of a standard system. Future research should focus on technological shortcomings and promote collaborative innovation across multiple fields to achieve comprehensive upgrades and widespread application of electric agricultural equipment in facilities.

Cite this article

HUANG Xuekai , WANG Xiaochan , SHI Yinyan , ZHENG Jinming , LIN Lebin , HU Shaoxuan . Key Technologies and Development Trends of Electric Agricultural Machinery and Equipment for Facility Agriculture[J]. Chinese Agricultural Science Bulletin, 2025 , 41(26) : 95 -116 . DOI: 10.11924/j.issn.1000-6850.casb2025-0132

0 引言

设施农业通过现代农业工程与环境调控技术,在塑料大棚、日光温室等结构化环境中降低农业生产的不确定性,有效缓解了中国冬春季节果蔬供应不足的问题[1-2]。然而,随着农业从业人口老龄化加剧,劳动力短缺问题日益突出,尽管中国设施生产技术装备研发取得进展,但是因传统农机结构复杂、体积庞大等问题难以适应狭小设施环境,制约了设施农业的可持续发展。电动农机装备以其零排放、低噪音、高精度等优势,成为解决上述问题的关键方向[3-6]。然而,当前中国电动农机装备市场渗透率不足20%,面临着“无机可用”“无好机用”等问题。因此,推动设施电动农机装备的研究与应用,对提升设施农业机械化水平、缓解劳动力短缺、促进农业绿色可持续发展具有重要意义。
设施电动农机装备的发展经历了从萌芽、起步和快速发展三个阶段。20世纪初至70年代为萌芽期,小型农机出现但受限于电网覆盖;20世纪70年代至21世纪初为起步期,铅酸电池和镍镉电池使电动农机在轻型作业中得到初步应用;21世纪初至今为快速发展期,新能源技术进步推动电动农机向大功率方向发展,太阳能、氢能等可再生能源的应用为能源供应提供了新思路[7-9]。目前,电动农机装备能量供应形式多样化,固定作业装备采用市电供电,移动装备采用电池供电。人工智能技术的应用为电动农机的智能化发展提供了新动力,未来将更多依赖智能电网和智能充电系统。
尽管设施电动农机装备在能量供应和智能化技术方面取得进展,但仍面临功能需求复杂、生产成本高、市场推广难等挑战。本研究以设施电动农机装备的关键共性技术为切入点,聚焦技术瓶颈与市场需求,旨在推动其产业化与实用化发展。本研究主要探究以下问题:(1)动力电池技术短板:针对设施电动农机装备在动力电池续航能力、能量密度及使用寿命方面的不足,探索高效能量管理技术与新型电池材料。(2)电驱系统稳定性问题:研究轮毂电机高效驱动技术及多动力输出协同控制技术,提升电驱系统的稳定性与作业精度。(3)环境感知与姿态控制精度不足:开发高精度环境感知与自动导航技术,优化装备在复杂设施环境中的作业能力。(4)生产成本高与市场推广难:通过农机农艺融合、产学研用一体化及多学科交叉融合,降低生产成本,提升装备性价比,推动市场应用。(5)标准体系不完善:构建设施电动农机装备的标准体系,规范技术研发与市场推广,促进产业健康发展。通过解决上述关键问题,本研究旨在推动设施电动农机装备的技术突破与产业升级,为中国设施农业机械化、智能化与绿色化发展提供有力支撑。

1 设施电动农机装备类别

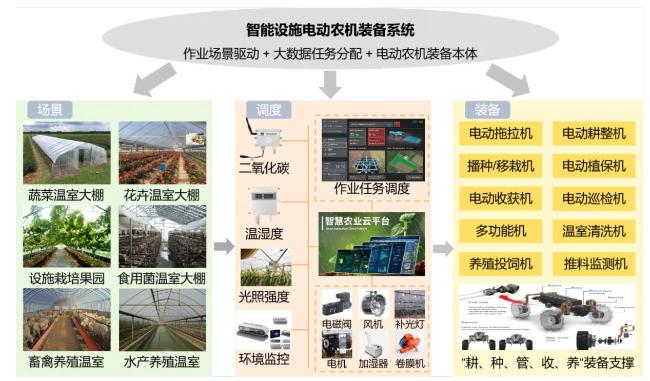
设施电动农机装备种类繁多,按照移动方式可以划分为轨道式、轮式、履带式、足式以及复合式等,按照驱动方式可以分为电池驱动、市电驱动,按照作业场景可以划分为设施种植类装备和设施养殖类装备,其中设施种植类装备按照作业功能可以划分为拖拉机、耕整机、植保管理机、播种机、采收机、表型监测机、多功能作业机等,设施养殖类装备按照作业对象可以划分为水产养殖机械与畜禽养殖机械,按照功能又可划分为投饲机、推料机、巡检机、防疫消杀机[10-11]。随着市电直供技术、动力电池技术、大扭矩轮毂电机技术、人工智能技术、农业物联网技术的不断发展,设施电动农机装备进入多学科融合高速发展时期,已经逐渐渗透进各个生产应用场景之中(图1)。
图1 智能设施电动农机装备系统

2 设施农业电动装备发展现状

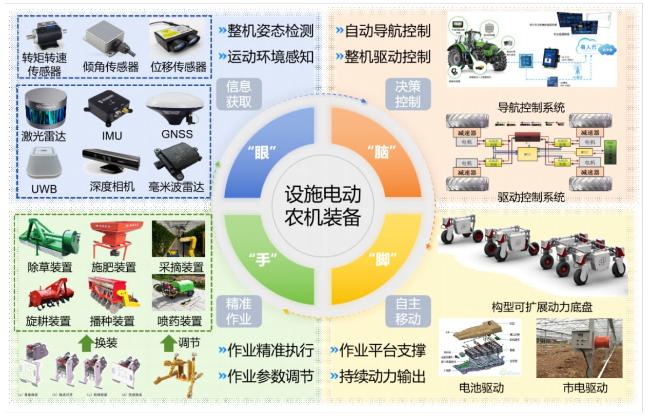
电动农机装备包含环境感知系统、决策控制系统、作业执行系统以及底盘驱动系统,分别充当“眼、脑、手、脚”,以实现信息获取、决策控制、精准作业与自主移动,多系统协调配合实现复杂设施环境下的生产作业[12-13](图2)。
图2 电动农机装备系统构成

2.1 电动拖拉机

拖拉机是最为主要的农业动力装备,可以悬挂不同功能机具实现“一机多能”。随着动力电池技术的不断提升与新能源技术的高速发展,电动拖拉机进入车载电源时代。当前电动拖拉机发展呈现主要几个特点:(1)充分利用集成电力电子技术与先进制造技术,向结构紧凑、整机集成的小型化方向发展。(2)利用模块化设计技术与电子差速控制技术,逐步提升电动拖拉机的多功能与作业灵活性。(3)将太阳能、甲烷等可再生能源与燃料电池结合,提高拖拉机的续航里程与作业功率。(4)利用多传感器融合技术,电动拖拉机向无人化、自主化发展。
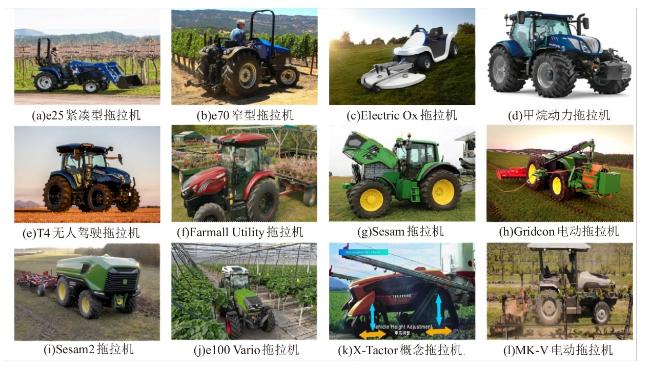
2017年美国Solectrac[14]发布适用于设施葡萄园场景的e25紧凑型拖拉机,2021年推出新一代e70N窄型拖拉机,相较于前代产品可以利用太阳能电板通过逆变器充电。加拿大Electric Tractor[15]开发“Electric Ox”电动拖拉机,适用于温室除草、运输作业,使用标准锂离子电池组,大负载下最大续航时间达4 h。2019年凯斯纽荷兰工业集团[16]推出全球首台100%甲烷动力拖拉机,2022年推出T4电动无人驾驶拖拉机,适用多类细分农作场景,例如混合农场、果园以及畜牧,最大配速可达40 km/h,2023年推出Farmall Utility 75C电动拖拉机,平均运行时间达4 h,适合设施葡萄园与设施养殖运输等工作。2017年美国约翰迪尔[17]发布首款纯电动拖拉机Sesam,2019年升级第二代Gridcon纯电动拖拉机,采用电缆供电取代电池组,固定在拖拉机上的卷筒可承载1000 m的电缆,利用机械手臂将电缆送出或者卷绕,同期发布后继产品Sesam2电动拖拉机,拥有1000 kW·h电池组,电动动力系统可提供500 kW(600 hp)的动力。2017年爱科开发Fendt e100 Vario的全电动紧凑型拖拉机,可运行长达10 h。2020年日本久保田[18]提出X-Tractor概念拖拉机,通过锂离子电池组和太阳能电池板的组合实现供电,可以根据作物调节底盘高度。2022年美国MONARCH[19]发布MK-V电动拖拉机,适用于设施葡萄园场景,最大续航时间可达10 h。相关机型见图3。
图3 国外电动拖拉机
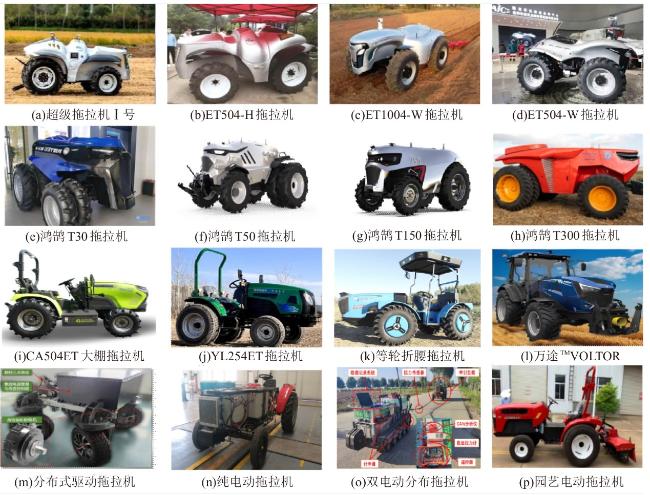
国内方面,国家智能农机创新中心2018年联合研发了国内首台纯电动无人驾驶拖拉机“超级拖拉机I号”,可依据高精度农业地图的路径规划实现无人驾驶操作。2020年发布国内首台5G+氢燃料电动拖拉机(ET504-H),动力系统升级为氢燃料、锂电混合智能动力,同年推出国内首台无人驾驶轮边驱动大马力电动拖拉机概念样机(ET1004-W),实现了四轮驱动和四轮转向的组合控制,2023年发布新一代纯电动无人驾驶拖拉机(ET504-W),采用分布式四轮驱动系统,可根据作业场景需求换装轮边电机或轮毂电机[20]。
中科院计算所研制“鸿鹄”系列电动智能农机[21-22],2020年推出鸿鹄50马力T30电动拖拉机,综合作业续航4 h,动力电池采用540 V锂电子电池,容量65 kW·h,40 min可以实现80%的电池快充,同年更新70马力T50电动拖拉机。2021年推出200马力T150电动拖拉机,配置2台150 kW的永磁同步电机,采用330 kW·h的磷酸铁锂电池进行供电。2022年发布新一代“鸿鹄”T300智能农机,可在耕作过程中完成土壤、作物、农艺数据“采集、分析、决策、执行”的闭环管理。
2023年中联重科[23]定位“设施园艺新能源纯电动拖拉机”,开发CA504ET纯电大棚拖拉机,采用锂电池作为能量源,行驶、作业无污染零排放,电池续航时间长,可实现1 h快充补能。中科原动力[24]发布国内首款纯电驱动等轮折腰拖拉机,采用44 kW双电机,3~8 h续航时长;2023年发布智能全新“万途™VOLTOR”电动拖拉机,搭载自研的重型高扭矩电机,具备超强瞬态响应能力。2021年悦达黄海金马[25]推出YL254ET大棚、果园电动拖拉机,采用双电机工作模式,研究了中央集成控制及整机控制策略、动力模式与经济模式下的能量管理、无级调速、作业机组不同工况下动力匹配及整机集成等关键技术。
国内科研院所对于电动拖拉机也展开了理论研究与样机试制,南京农业大学郑恩来团队设计分布式驱动电动拖拉机,整车通讯网络采用CAN通讯网络,总控制器通过CAN通讯网络实现车辆驱动和制动并设计开发电子转向控制器[26-28]。中国农业大学谢斌团队设计了双电机动力耦合驱动电动拖拉机,开发基于粒子群优化和动态规划算法的双层协同参数优化方法,最大功率输出为15 kW,最大牵引功率为17.02 kW[29]。西北农林科技大学朱琳团队设计乔化密植果园的双电机分布驱动式小型电动履带拖拉机,制定了双电机转速模糊PID协同控制策略[30]。江苏大学商高高团队开发双电机耦合驱动的园艺电动拖拉机,采用并联扭矩耦合对双电机进行动力汇流,开发了电机转速耦合控制与田间工作恒速控制策略[31]。相关机型见图4。
图4 国内电动拖拉机

2.2 电动耕整装备

土壤耕整作业包括旋耕、开沟、起垄等环节,可以改善土壤结构预防土壤结块和侵蚀,提高保水性,便于后续播种作业。当前电动设施耕种装备发展主要呈现以下几个特点:(1)整机轻量化与便携化,可以适应各种小型农场与城市农业。(2)随着先进传感技术的发展,耕整装备作业的精度逐步提升,开始向精细化发展。(3)耕整装备的利用率逐步提升,多功能化程度增加,可以实现旋耕、起垄开沟播种单次快速复式作业。
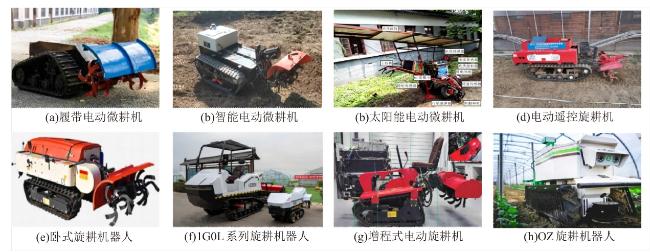
南京农业大学肖茂华团队研制了多款温室智能电动微耕机,利用UWB进行自动定位,可以实现温室环境无人化作业[32-34];朱思洪团队研制了太阳能驱动微耕机,但是受限于温室光照强度,作业续航时间较短[35-36];周俊团队研制了温室电动遥控履带拖拉机,采用双电机驱动、差速器传动、液压转向提升,作业续航平均可达5 h[37]。北方民族大学毛建东团队研制了卧式旋耕机器人,利用深度学习技术建立导航算法系统框架,建立基于YOLOv5s的障碍物检测系统,可以实现1~ 10 m距离内障碍物的快速检测[38]。宁波农邦农业机械有限公司[39]自主研发新能源纯电动履带式旋耕机,充电一次可续航8 h以上,作业成本约为同类燃油机耕作成本的1/25。青岛农业大学尚书旗团队开发适宜温室大棚作业的小功率电动旋耕机,配备增程器可以实现行走工作2.2 h,旋耕工作1.9 h和开沟工作2.1 h续航[40]。法国Naio Technologies[41]公司推出设施蔬菜用旋耕机器人,采用四轮独立驱动,最大牵引力可达 300 kg,配备RTKGPS导航定位系统,可实现最大8 h自主连续作业。相关机型见图5。

2.3 电动种植装备

根据作物栽培模式可以划分为播种与移栽两种,高效智能的电动播种/移栽装备有利于出苗和培育壮苗,节约种子用量,解决细小种子直播难以获得全苗、壮苗的困难。当前电动播种/移栽装备发展主要呈现以下几个特点:(1)随着自动控制技术的不断成熟,播种移栽逐渐向精量化方向发展;(2)新型播种/移栽机不仅能够进行播种,还可以完成施肥、覆土等多项操作,减少了田间操作的复杂性和人力需求。
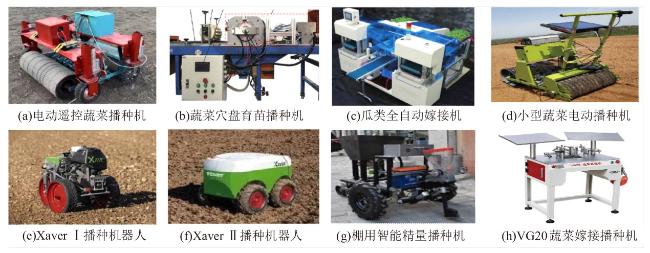
山东理工大学张银平团队研发了适用于设施大棚的电动遥控蔬菜播种机,将播种作业与道路行走、换行转向3种模式分离,解决传统蔬菜播种机播种作业与道路行走、换行转向模式不独立,道路行走及转向过程中排种器仍在旋转排种造成的种子浪费的问题[42]。华南农业大学曹秀龙团队在气吸滚筒式蔬菜穴盘育苗精密播种器的基础上优化设计了在线漏播检测与智能补种装置,实现气吸滚筒式播种器吸孔漏吸检测与穴盘穴孔漏播位置预报,以及定点定穴的精准补种[43]。日本井关公司与生研机构联合推出了型号为GRF800-U的瓜类全自动嫁接机,具有穴盘内缺苗自动检测功能,仅需一人供给穴盘上苗,生产效率可达800株/h,嫁接成功率为95%[44]。JIN等[45]基于电机驱动和光纤检测技术,设计了一种小型蔬菜种子电动播种机,利用模块化设计技术实现带扣与播种轮的快速拆卸,具备行距与播种深度调节功能,并在香菜、小白菜以及胡萝卜播种场景进行测试。德国芬特公司[46]推出Xaver系列播种机器人,配备圆盘播种设备,单体重量150~250 kg,种箱容积25 L,用电量2.6 kW·h,功率980 W,播种1.5 h后自动返回充电,机器人可对位置坐标、土壤湿度、播种密度、播种深度以及已完成播种的时间和播种面积实施监测并且进行反馈,并开展机器人集群作业测试。兰州理工大学张永贵团队研制棚用智能精量播种机,针对小籽粒种植工艺及小籽粒播种技术要求设计了变量播种装置,可以实现开沟、覆土、施肥及播种[47]。杭州赛德林智能装备有限公司推出VG20蔬菜嫁接播种机,重量215 kg,供电电源单相220 V/50 Hz,可以实现蔬菜、花卉嫁接、异形种子播种应用,播种成功率大于90%[48]。相关机型见图6。
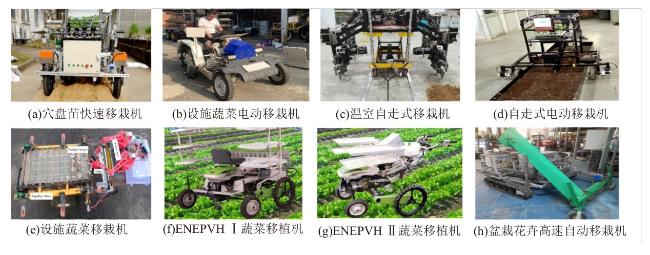
育苗移栽技术是提高蔬菜产量、保证作物发育期、增加土地利用率、提高农产品经济效益和社会效益的重要举措。江苏大学杨启志团队研发一种能进行温室穴盘苗快速移栽、纯电力驱动、无污染、尺寸紧凑的小型无线遥控无人驾驶全自动移栽机[49];董立立团队针对设施蔬菜电动移栽及车架拓扑优化进行研究,建立车架单工况柔度最小拓扑优化模型,设计以多工况柔度最小、车架前三阶频率最大为目标的拓扑优化模型。济南大学赵东团队结合温室栽植实际工作环境,综合多足轮机构和吊杯式移栽机优势,设计了一款温室自走式移栽机,利用ADAMS对栽植机构进行运动学分析,获取机前进速度、行星轮转动速度等因素对栽植性能的影响[50]。KHADATKAR等[51]设计自走式电动移栽机,由行走底盘、机械臂以及取苗机构组成,夹持机构被安装在主框架上实现XY方向上移动,末端的伺服电机控制颚式夹持器夹持幼苗进行移栽。东风井关推出ENEPVH系列纯电动蔬菜移植机,采用磷酸铁锂电池可实现快速换电,两行同步栽植[52]。沈阳农业大学田素博团队研制自走式盆栽花卉高速自动移栽机,可以实现温室内稳定行走,地头自动转向[53]。相关机型见图7。

2.4 电动植保装备

植保作业包含割草、喷药、施肥等环节,有利于构建良好的作物生长环境。当前电动植保装备发展主要呈现以下几个特点:(1)随着深度学习与机器视觉技术的发展,植保作业向着对靶喷施的精细化模式发展。(2)植保作业与大数据云端、物联网发展愈加紧密,逐步朝着环境监控、地图构建智能化方向前进[54-55]。
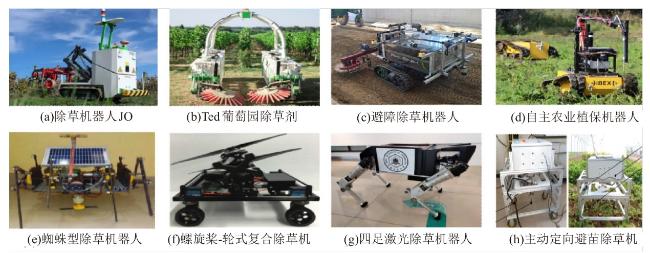
法国Naio Technologies公司[42]推出适用于葡萄园的除草机器人JO,具有2个3000 W/48 V电池和电动输出机构,可实现紧凑型U形转弯,同时开发了Ted葡萄园除草机器人,具备盘式行间除草与锄式株间避障除草机构,日均作业面积达5 hm2。德国霍恩海姆大学REISER等[56]设计了葡萄园避障除草机器人,采用 1 kW/48 V直流电机进行驱动,运用电动马达替换液压马达驱动刀具以实现整机的轻量化。英国Ibex Automation公司[57]推出了自主农业植保机器人,利用多传感融合技术实现杂草的精整检测与喷洒。印度贾瓦哈拉尔·尼赫鲁大学[58]研制仿蜘蛛型腿足式除草机器人,由太阳能电池板提供动力,采用Arduino和超声波探测器控制机器人躲避障碍物,可以同时进行除草和喷施液态肥工作。日本筑波大学开发了螺旋桨-轮式复合除草机器人,可在最大60°的丘陵山区斜坡上稳定运动并执行除草任务[59]。安徽工业大学赵永杰团队设计电驱四足激光除草机器人,运用动力学尺度综合法对机器人腿部尺寸进行优化,降低四足机器人作业时的驱动力矩与功耗[60]。西北农林科技大学冯松科团队研制温室内智能株间除主动定向避苗除草机,平均杂草分割正确率为93.41%、平均除草成功率为91.00%、平均伤苗率为3.80%[61]。相关机型见图8。
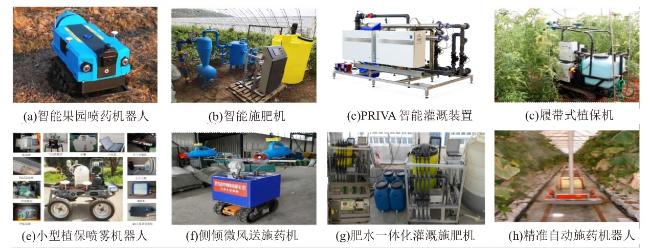
中科原动力[24]推出智能果园喷药机器人,拥有7个喷头,喷雾半径最大为7 m,可连续工作6 h,搭载全自动导航系统(GPS+RTK+高精度地图),采用远程驾驶技术,可一键切换对果园机器人的控制权,实现人控和机控的无缝切换。山东泽林农业科技有限公司[62]推出智能施肥机,配备农业物联网与智能水肥一体化系统。荷兰PRIVA公司[63]推出智能灌溉系统,可以检测水质、pH以及紫外线消杀,能够完全满足实际生产中的水、肥精准变量控制且具备排水回收功能。Luciano等设计了一种能够在温室与田地中作业的履带式植保机,融合多传感器数据进行自主喷洒,可以实现复杂的路径规划植保作业。安徽农业大学杨洋团队设计喷雾高度可调的小型植保喷雾机器人,开发低量精准控制喷雾系统,用气助喷嘴代替普通的液压喷嘴完成喷雾作业,喷雾系统的作业面积比传统的液压喷嘴提高了29.4%,作业沉积效率提高了23.55%,雾滴损失量减少了92.14 mL[64]。江苏大学刘继展团队设计了面向温室高架草莓的侧倾微风送施药机,利用CFD模拟技术建立施药高度—角度—喷雾的雾滴沉积模型和雾滴运动轨迹数学模型,探究不同作业参数的影响[65]。南京农业大学汪小旵团队设计了基于多信息融合的温室黄瓜肥水一体化施肥机,可以实现肥水一体灌溉系统灌溉量在线智能控制[66]。澳大利亚新南威尔士大学的Philip J.Sammons团队研制温室精准自动施药机器人,利用竖直喷杆进行两侧喷药作业,轨道装有电磁传感器确保机器人稳定行走与自动返回[67]。相关机型见图9。

2.5 电动收获装备

收获作业是要求最为严格的环节之一,对于收获的质量与速度都具有较高的要求,随着机器视觉与机器人技术的发展,当前电动收获装备主要呈现以下几个特点:(1)利用机器视觉与深度学习网络,结合机械臂进行高精度采摘,由一体化采收向选择性收获方向发展。(2)为提升收获质量,结合果蔬力学特性进行专用末端执行器设计与柔性采摘控制。
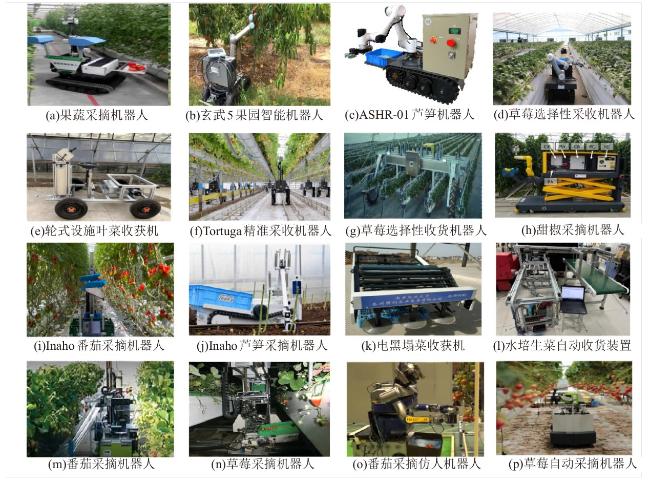
博田机器人有限公司[68]开发果蔬采摘机器人,利用多传感器融合技术引导机械手与末端执行器完成抓取、切割、回收任务的高度协同自动化系统。武汉京天电器[69]推出玄武5果园智能机器人,搭载UR5机械臂、robotiq2指夹爪、GPS、IMU、雷达和相机组成的移动抓取系统,采用激光雷达传感系统和高度专业化的GPS技术进行导航与避障,最大续航时间可达8 h。南京农业大学汪小旵团队研发ASHR-01芦笋选择性采收机器人,引入深度学习方法对芦笋进行识别分割,解决芦笋采收机器人在采收过程中的检测与定位问题,同时汪小旵团队研制适用于高架栽培模式的草莓选择性采收机器人,结合高架栽培模式下草莓的生长特点及采收要求,设计了夹持、剪切一体的末端执行器[70]。Tortuga AgTech公司推出Tortuga草莓、葡萄精准采收机器人,电池供电最大续航时间可达14 h,具有滑移转向功能,利用先进的人工智能和机器学习技术可以实现双臂协同高效采摘[71]。西班牙AGROBOT Robotics公司开发了针对垄栽培和架式栽培草莓选择性收获机器人,整机配备24个独立的机械臂进行柔性采摘,板载短距离集成彩色和红外深度传感器,尖端的图形处理单元有助于评估果实的成熟度[72]。欧洲与以色列研发甜椒采摘机器人Sweeper,采摘一枚甜椒仅需24 s,每日工作时长可达20 h[73]。日本Inaho公司[74]推出番茄采摘、芦笋采摘机器人,单次充电续航可达14 h,利用高精度相机与人工智能算法进行果蔬颜色大小识别,可以实现昼夜不间断作业。南京农业大学薛金林团队设计了一种小型电动履带式黑塌菜收获机,具备切割、输送及收集功能,可以实现割茬高度的精准调节,测试表明收获效率约为0.1 hm2/h,漏割率小于5%,耗电量约为28.77 kWh/hm2[75]。江苏大学郭文忠团队研发了设施生菜工厂化生产自动收获装置,设计了收获装置整体构形,并对输送机构、定植杯固定机构和生菜采收搬运机构进行关键零部件设计选型,在种植盘输送部件输送效率为210 mm/s,生菜收获效率为 330株/h的条件下,生菜收获成功率为94.87%,损伤率为8.67%[76]。江苏大学毛罕平团队设计了龙门架履带式叶菜收获机,基于苏州青的物理力学特性设计了夹持方式、输送带类型、动力传输等参数,对夹持输送装置进行设计创制单条夹持输送试验台,探究机器前进速度、切割速度、输送速度对于收获损失率的影响[77]。Ge等[78]设计了番茄采摘机器人,融合卷积神经网络与安全区域分类算法开发了草莓采摘机器人精准定位和环境感知的机器视觉系统,采摘准确率达到74.1%。Rajendra P等[79]设计了高架草莓采收机器人,设计了三自由度圆柱形机械手,采用双目相机与LED补光可以实现夜间采摘,收获成功率为54.9%,采选周期为8.6 s,工作效率为102.5 m/h。东京大学Chen等[80]研发了一款番茄采摘仿人机器人,剪刀安装在具有7个自由度的手部,利用基于球体分割算法对RGB相机获得的作物原始模型进行处理,得到分配量值并推断出番茄的位置,从而规划可行性路径完成番茄的采摘。比利时Octinion公司推出为Rubion自动草莓采摘机器人,利用视觉进行草莓分拣、生长环境监测,同时也能进行产量估计[81]。相关机型见图10。

2.6 电动巡检装备

巡检作业可以在作物生长过程进行不间断的病虫害检测、区域产量估计,对于提高作物产量,增产创收做出巨大的贡献,当前电动巡检装备主要呈现以下几个特点:(1)结合多传感器系统,利用深度学习网络模型进行作物健康监测。(2)与数字化管理平台对接,实现区域状态数据实时更新与预测,构建作物生长全周期大数据库。
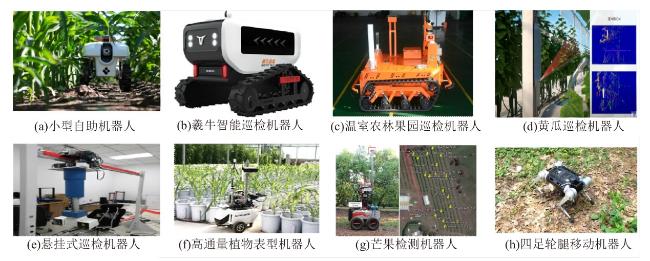
Girish Chowdhary等[82]设计了TerraSentia小型自主机器人,运用机器视觉技术采集作物信息例如株高、茎直径、叶面积指数和植株数量等,配搭自动导航系统建立农作物3D地图,基于云数据分析可以实现病虫害预警。犀牛智能公司[83]推出羲牛智能巡检机器人,可以适应坡度为30°的复杂地形,搭载高清摄像头与农业传感器,实现作业环境、病虫侵害、作业效果数据的全天候采集。煜禾森科技有限公司[84]推出温室农林果园巡检机器人,运用视觉SLAM进行自动导航,搭载360°旋转摄像头可以进行温室环境的实时动态监测。荷兰高科技工业自动化集团Kind Technologies推出黄瓜巡检机器人,运用机器视觉技术检查黄瓜与叶片情况,搭载的摄像头以及各种农业传感器信息会实时传送到上位机中,根据信息可以预测产量并对早期的病虫害持续监测[85]。沈阳农业大学田素博团队针对传统温室大棚生产中农作物人工巡查数据获取不方便、覆盖率小的问题,设计了一种悬挂式轨道巡检机器人,开发了基于STM32的巡检机器人嵌入式控制系统[86]。北京魔山科技有限公司[87]推出Autolabor PM1田间高通量植物表型机器人,用户可按需安装激光雷达、深度相机、光谱相机等传感器模块,可以实现农业大棚中的自动巡检。瑞典林雪平大学Stein等[88]设计了芒果信息检测机器人,通过搭载的深度相机进行芒果成熟度检测、产量估计,可以实现果园全覆盖自动检测。南京农业大学[89]研制四足轮腿混合式植物表型检测移动机器人,可根据应用场景实现四足步态行走和差速轮式移动及两模式智能转换。美国密苏里大学Shafiekhani等[90]设计了全天候作物表型信息采集机器人,采用模块化设计方式可以搭载不同传感器进行作物光谱、影像、植被指数的检测,同时搭载数据管理系统可以进行灌溉和施肥需求预测。相关机型见图11。

2.7 多功能作业装备

多功能作业装备利用快速换装机构进行不同作业装置的挂机,通过一机多具实现多功能的农业生产作业,当前多功能作业机主要呈现以下几个特点:(1)为便于不同装备的快速换装,整机呈现模块化轻量化的设计理念;(2)为适应不同机具作业的姿态,结构相对复杂,并且可靠性有待提升。
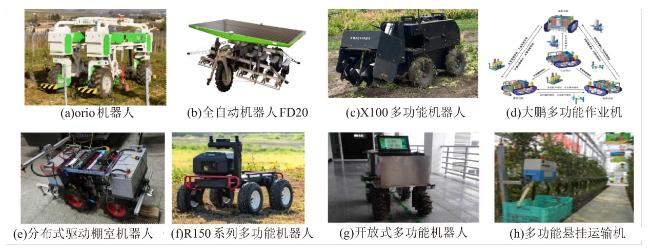
法国Naio Technologies公司[41]推出Orio机器人,适用于莴苣、洋葱、胡萝卜、香菜等行间种植作物,作业机具在机器腰部进行创新性设计,采用模块化设计技术可以实现作业机具的快速换装,可以实现除草、播种、土质检测与作物监测等功能。丹麦机器人技术公司FarmDroid[91]推出播种和机械除草的全自动农业机器人FD20,四组电池由四块太阳能电池板供电。太阳能电池板的日发电量可达20 kW·h,因此不需要外部供电,可实18~24 h的连续工作。在播种过程中,采用传感器技术对杂草进行定位,随后利用机械装备进行行间与行内除草。印度XMACHINES公司[92]开发X100系列多功能除草、播种、喷洒、种植机器人,采用四轮独立驱动,开发电池快速换装模块,可以实现重负载下的4 h最大续航,具备深度相机与多线激光雷达,通过ROS系统可以实现自主独立作业。湖北工业大学杨光友团队以棚室作业环境和要求为依据,提出集旋耕、播种、除草、施肥等功能于一体的机器人总体设计方案,设计了STM32F407单片机为核心的机器人行走控制、农机具控制和状态采集系统,实现了遥控端与机载端的通信功能,并对不同作业场景作业性能进行测试[93]。黑龙江八一农垦大学谭峰团队针对大棚生产管理的客观环境与具体要求,提出了集除草、旋耕和喷药等诸多生产功能于一体的四轮独立驱动棚室机器人,开发了行走控制模块、除草铲控制模块、避障模块和超声波传感器循迹控制模块,并进行自主行走与自主工作试验[94]。极飞科技有效公司[95]推出R150系列全自主作业农业多功能机器人,采用高性能无刷电机驱动,最大爬坡度可达15°,配有智能超充电池,额定容量20 Ah,单电池8 min、双电池13 min即可充满,预留任务平台快速换装模块,可以实现变速割草、雾化喷药以及大负载运输功能,配有4D成像雷达与多目视觉系统。南京农业大学薛金林团队应用开放式思想研制适用于田间作业的多功能用途农业机器人,采用前轮驱动,差速转向,可以实现喷洒、除草作业[96]。博田机器人有限公司[97]推出悬挂轨道式运输机,通过扩展接口,可实现温室的环境温度、湿度和光照信息感知,机身重量不超过20 kg,方便温室间移动,单机负载120 kg,可轻松实现货物运输。相关机型见图12。
图12 电动多功能机

2.8 温室清洁装备

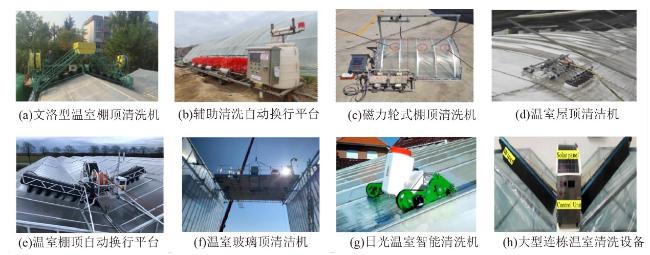
温室的透光性直接影响棚内温度调控与作物光合作用效率,因此定期对温室大棚进行清洁具有重要意义。目前,温室清洁装备主要呈现以下特点:(1)多应用于大型连栋温室,普遍采用跨平台行走结构实现自动清洁;(2)相关研究主要聚焦于清洗水压、行走速度及毛刷材料等关键参数的优化与改进。
山东农业大学李天华团队设计文洛型温室棚顶清洗机,设计单电机两级减速同步驱动装置以确保四轮行走速度的一致性,对卷线控制流程、对刷毛与棚顶的接触过程进行优化分析,样机性能测试表明,清洗最高行进速度为0.265 m/s,停机余量为28.4 mm,辅助换行平均时间为22.84 s,平台与屋顶对轨平均误差为 1.6 mm,清洗后薄膜透光率可达86%;设计了半自动日光温室薄膜清洗机,以薄膜透光率为指标,开展了清洗速度、喷水压力与流量、刷毛长度对清洗效果影响的研究。为提高自动化程度采用双蜗轮蜗杆电机分别驱动清洗主机的毛刷与爬升轴;设计地面移位换行装置,以承载清洗主机沿温室长度方向移动,设计棚顶移位换行装置实现自动换行清洗,试验结果显示累计误差均在1 mm左右,洗净率为95.4%,清洗效果明显[98-99]。西南大学何培祥团队设计了磁力轮式塑料温室棚顶清洗机,设计了多自由度磁力轮行走机构和平行四边形自适应毛刷清洗机构,运用ANSYS优化磁力轮的磁通密度和磁力对于吸附作用稳定行走的效果,探究单个圆盘毛刷组件重量、清洗机的行走速度、喷水量和毛刷转速对于透光率、耗时量以及耗水量的影响[100]。荷兰Van der Waay公司推出Top Cleaner温室屋顶清洁机,运用辊刷清洗玻璃温室,圆盘刷清洗连栋拱棚薄膜,在天沟内进行整机移动,每分钟行走15 m,清洗 4 m跨度的玻璃时,1 min可以清洗60 m2;2018年推出可实现清洗设备、屋顶维修车、涂料喷雾器等功能的温室棚顶自动换行平台,沿两侧温室排布方向铺设轨道,可以同时对两侧温室进行作业[101]。Amin等[102]设计了温室玻璃顶清洁机器人,利用太阳能驱动机器人运动,机器人两侧装有毛刷、带泵的水箱和控制系统,可以在温室中间灵活运动,极大提高了清洁效率。Koppert公司[103]为阿曼在沙漠中建造的大型连栋圆拱形塑料大棚设计并配套一款辅助清洗的自动换行平台,该机械跨度大,2个主动轮由电机带动,从动轮选用真空轮胎直接沿地面行走。相关机型见图13。
图13 温室清洁装备

2.9 设施养殖装备

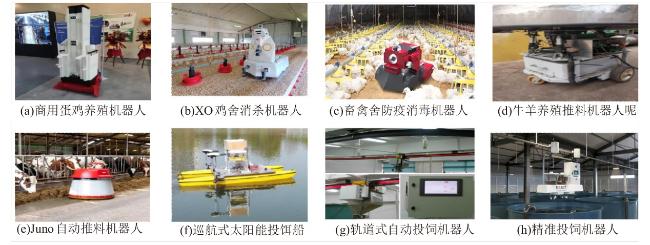
设施养殖是面向规模化养殖场景,完成动物行为识别、饲料投喂与定向跟踪等任务的智能化养殖模式。当前的设施养殖装备涵盖畜禽和水产两大类,整体发展呈现以下特点:(1)通过识别生物目标行为特征,实现饲料投喂的精量化与精准化;(2)多采用轨道式行走结构,有利于实现养殖环境的全域覆盖与无死角监控。
福建光阳蛋业股份有限公司[104]推出全球首台商用蛋鸡养殖机器人“木鸡郎4”,可以在鸡舍内自主移动,将采集到的鸡舍温度、湿度、光照、气味、死鸡分布点实时上传到蛋禽养殖数字化平台中,通过终端大数据协助养殖场管理,死鸡检测率能达到99%以上。法国OCTOPUS公司[105]推出多款畜禽管理机器人,其中XO鸡舍机器人可以实现鸡舍内的环境信息检测,Octopus poultry safe机器人可以实现禽舍内的消杀作业。山东农业大学范国强团队设计姿态可调牛羊养殖推料机器人,创新设计三自由度并联姿态调整机构,饲喂过程中可根据作业需要进行姿态调整变化,推送率可达98.79%,平均工作续航时间为16.28 h[106]。荷兰Lely公司[107]推出Juno自动推料机器人,采用自转式推料结构减少作业磨损,配备超声波测距系统实现紧急避障。安徽工业大学谢能刚团队研制自主巡航式太阳能投饵船,采用太阳能电池板与蓄电池进行驱动,开发了GPS自动导航系统,可以实现全覆盖自动投饵功能[108]。上海海洋大学倪琦团队开发了轨道式自动投饲机器人,可以实现定点投饲方式与连续投饲方式的自动切换[109]。挪威Imenco公司[110]推出精准投饲机器人EXACT,采用轨道式进行驱动实现精良自动投喂,配备高精度定位系统可以实现自动回充。相关机型见图14。
图14 设施养殖装备
凭借着传统大田农机装备的技术支撑,设施小型电动农机装备发展迅速。在市场运用方面,电动农机覆盖耕种管收养多个环节,国内企业、科研院所已经展开了较多研究,但目前仍主要集中在理论研究与样机测试层面,相关成熟产品则集中在耕整地、除草、搬运等粗放环节,在更为精细化的采摘、巡检与表型监测方面与国外先进产品存在一定的差距。在技术发展方面,围绕电动农机装备作业部件、行走平台的闭环控制与自主行走导航展开了一系列研究,然而受限于设施狭窄、遮挡的环境特点,控制精度与稳定性方面仍需进一步提升。在发展趋势方面,得益于先进制造技术、先进传感技术与自动导航技术的发展,电动农机装备向机器人方向发展,结构外观上呈现模块化、紧凑化的迭代趋势,逐步摆脱传统电动农机装备需要人工遥控或者扶持作业,未来电动农机将向着集群化多机协同方向进行发展。在作业功能方面,电动农机装备依靠模块化技术与电源通信快速匹配技术呈现多功能化,“一机多具”、“一机多能”的作业模式能有效缩短作业时间,提高作业效率,同时也能在一定程度上打消农业人员对于购买多种农机装备的成本顾虑,但是对于多功能作业需考虑电池系统的能源供应问题。

3 设施农业电动装备关键技术

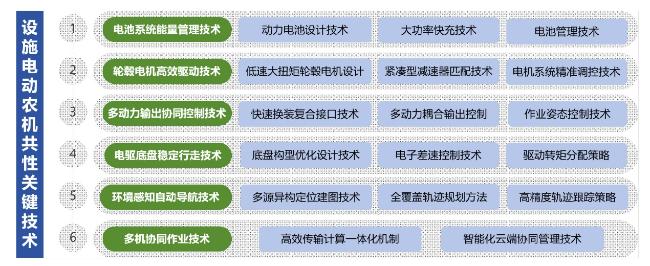
设施电动农机装备包含多项共性关键技术:电池系统能量管理技术、轮毂电机高效驱动技术、多动力输出协同控制技术、电驱底盘稳定行走技术、环境感知自动导航技术、多机协同作业技术(图15)。
图15 电动农机共性关键技术

3.1 电池系统能量管理技术

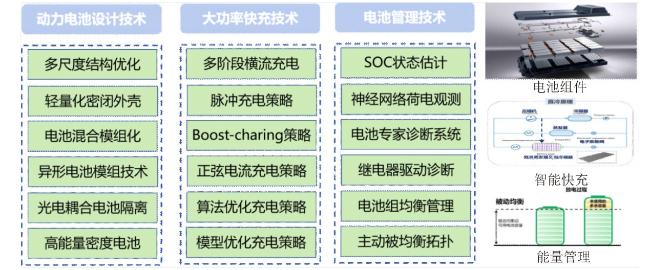
电池系统能量管理技术覆盖高密度能量电池设计、智能快充策略以及电池管理系统等共性关键技术的研究,为电动农机装备作业与行走提供动力,满足其对于结构紧凑与快速换电的需求,有效保障农业复杂环境下的续航与稳定性。相关技术见图16。
图16 电池系统能量管理技术

3.1.1 动力电池设计技术

动力电池设计主要集中在提高电池能量密度,对结构与模组进行多尺度结构优化,主要包括:选用纳米结构设计与复合材料增加表面积,提高电化学反应速率,开发轻量化密闭外壳,降低电池损耗的同时确保电池组的轻量化与紧凑化;研究异形电池模组以适应设施专用设备与应用场景的空间要求,避免标准电池模组产生的空间浪费,开发混合电池模组,将高能量密度锂电池与高功率密度超级电容相结合,增加系统的可靠性与容错能力;开发光电耦合电池系统,将高压电池组与低压控制电路隔离,提高复杂农业作业场景下电池组可靠性。

3.1.2 大功率快充技术

大功率电池充电过程中电池内部离子扩散速度受限,在倍率充电的情况下会加快电极沉积的线损失导致电池容量衰减。当前大功率电池的快充技术研究主要包括:以电池内部电流电压为机理的基本充电策略,探究多阶段充电方法,设置多个充电台阶,以电池电压、电池容量或充电时间作为台阶转移的过度条件,采用脉冲、阶跃或者正弦的形式进行充电电流的调节;基于优化算法的充电策略,综合考虑充电倍率受温升、电池寿命的约束限制,建立充电时间与约束条件的目标函数,采用遗传算法、粒子群算法、动态规划算法等对充电策略进行多目标优化;基于电池模型的充电策略,建立电池等效电路模型与电化学模型,将外部电行为与内部电池反应机制结合以控制极化电压,预测最佳充电电流。

3.1.3 电池管理技术

电池管理的核心BMS(Battery Management System)是电驱系统的重要组成部分,除了控制电池充电外,还可以实时监测电池组参数进行故障预警与诊断,估算电池荷电状态和预测续航里程。主要包括:基于安时积分法与卡尔曼滤波算法的电池SOC状态估算,引入非线性拟合与神经网络等数据驱动方法提高预测精度;基于多源信息融合技术,开发高精度电流电压采集电路与继电器驱动诊断策略,建立多模态、多传感器的深度学习模型,实现电池热失控诊断与预警;基于电池主、被动均衡技术,开发自适应选择主动被均衡拓扑方法,实现单体一致性差时的电池快速均衡策略。

3.2 轮毂电机高效驱动技术

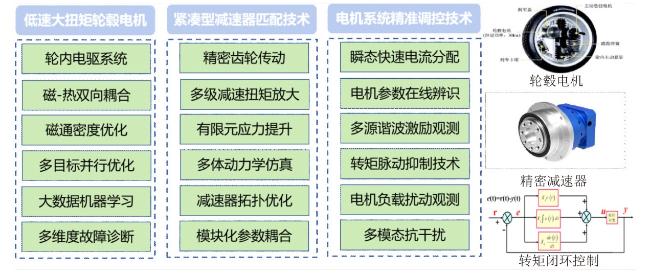
驱动电机为底盘系统行走与作业机构工作提供动力,长时间处于低速大扭矩工况,关键技术包括:低速大扭矩轮毂电机设计、紧凑型减速器匹配技术、电机系统精准调控技术,满足复杂恶劣工况下的扭矩平稳输出与可靠作业。相关技术见图17。
图17 电机系统高效驱动技术

3.2.1 低速大扭矩轮毂电机设计

设施电动农机装备通常在狭小空间内进行高精度作业,具有低速运行、高负载输出的典型工况特征,同时对于可靠性与紧凑性具有较高的需求。轮毂电机技术将电机集成在车辆轮毂内,可大幅提升底盘空间利用流程与动力传输效率,主要包括电机、控制器与机械结构的集成设计方法。通过电磁设计、机械设计与热设计的协同优化,提升轮毂电机的性能和可靠性。采用先进的仿真与实验技术,实现电机磁路、转子结构及散热系统的最佳配置,提高电机功率密度和效率;研究多目标优化、并行优化等技术,结合田口法和响应面法,进行电机结构的多目标协同优化,实现不同性能指标之间的平衡与提升,实现电机齿槽转矩、永磁体损耗与转矩密度的优化;通过多传感器融合技术和智能诊断算法,建立轮毂电机运行状态的在线监测与故障预警系统。利用深度学习与大数据分析方法,对轮毂电机的振动、温度、电流等多维度数据进行综合分析,提升系统的可靠性和安全性。

3.2.2 紧凑型减速器匹配技术

减速器可以实现电机的减速增扭,确保电驱系统在不同复杂作业环境下持续大扭矩输出,同时也可以将电机的动力平稳输出,减少机械振动与冲击。主要包括:研究基于精密齿轮传动与多级减速结构的扭矩放大方法。通过优化齿轮齿形、材料选择和热处理工艺,提高齿轮传动的承载能力和耐磨性能;引入有限元分析和多体动力学仿真技术,优化齿轮啮合过程中的应力分布和振动特性,确保减速器在高负载条件下的稳定性和寿命;开发自适应减速器拓扑结构。通过标准化模块的组合与配置,实现不同应用场景下的快速适配和专用化设计,确保高效的扭矩传递和低噪音运行。

3.2.3 电机系统精准调控技术

电机系统在作业过程中不仅需要满足分布式协同与快速响应控制需求,也要具有较强的抗负载突变和外部扰动能力,主要包括基于矢量控制和直接转矩控制(DTC)算法的快速响应控制策略,通过在线辨识电机参数和运行环境,开发瞬态快速响应动态电流分配控制策略,提高电机在复杂工况下的快速响应性能;研究先进的扭矩控制、速度控制和位置控制策略,结合自适应滤波和观测器技术,建立低速高功率下的转矩精准估算方法与控制计算模型,实现电驱系统的实时精准调控;基于扰动观测器的转矩脉动抑制技术,结合神经网络和非线性控制理论,建立多模态抗干扰控制模型,提高轮毂电机在复杂工况下的稳定性和抗干扰能力。

3.3 多动力输出协同控制技术

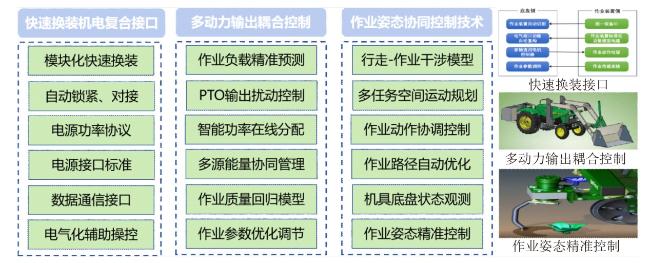
设施电动农机装备作业过程需要满足不同工况以及农艺需求的差异,需要解决作业部件与运动底盘之间的快速换装、机具与底盘多动力输出的耦合以及作业姿态的协同控制问题,尤其是对于具备多动力源的农机装备,需要协同控制动力输出,提高PTO与行走装置作业一致性,关键技术包括:快速换装复合接口技术、多动力输出耦合控制技术、作业姿态精准控制技术。相关技术见图18。
图18 多动力输出协同控制技术

3.3.1 快速换装机电复合接口技术

面向“耕种管收养”多类型、跨场景、多任务的电动农机装备的开发与应用需求,快速换装机电复合接口技术主要研究包括:设计模块化快速换装接口,确保不同作业装备在同一底盘上的快速互换,研究机械锁紧、自动对接等技术,优化快速换装接口的智能识别与自动调配功能;开发电源功率协议,确保不同作业装备在换装后的电力需求能够快速适配与供给。设计通用的电源接口标准,结合智能电源管理系统,保障不同装备在作业过程中稳定的电力供应;研究电气化辅助操控技术,通过模块化的电气接口,实现作业装备的快速连接与智能控制。设计标准化的数据通讯接口,确保换装后的作业装备能够快速与底盘控制系统进行数据交互与协同作业。开发嵌入式控制系统,提升作业装备的智能化水平,实现高效低损作业。

3.3.2 多动力耦合输出控制

动力系统不仅需要为底盘行走提供动力,也需要为机具作业提供动力,尤其是对于电动拖拉机而言更需要研究PTO动力输出与电驱系统的动力耦合,主要技术包括:开发基于负载感知的驱动系统功率分配策略,构建电动农机底盘动力输出与作业机构动力输出的协同控制模型,实现动力系统在多种作业模式下的自适应调整与优化,提高动力输出的效率和稳定性;针对多样化作业需求,研究适应不同作业环境与任务的动力输出优化策略,开发多源能量管理系统与智能功率分配控制技术,确保动力系统在各种作业条件下的高效运行;研究不同作业场景下的作业参数匹配方法,建立机具作业参数与底盘速度对于作业质量与能量利用率的回归模型,开发智能调控系统,实时调整机具与底盘的动态参数。

3.3.3 作业姿态精准控制技术

电动农机装备作业时受负载扰动影响,作业姿态调节时响应慢、精度低、动态误差较大,导致机具与底盘运动不协调,降低作业效率、精度和适应性,主要研究包括:分析多装置在协同作业时的运动轨迹与空间占用,通过模拟与仿真技术,分析作业装置位姿与驱动底盘运动之间的干涉模型,提出具有多任务空间优先级分层的空间运动规划方法,优化作业路径和动作协调;研究基于反馈控制的智能调控系统,通过实时监测和调整各作业装置的工作状态,实现农机装备机具与底盘位姿的精准自适应调整。融合自适应控制与迭代优化思想,实现作业环境感知、作业位姿调节一体化控制。

3.4 电驱底盘稳定行走技术

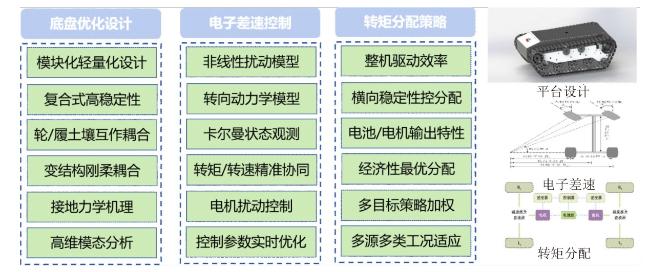
电驱底盘稳定行走技术主要解决设施电动农机装备在农业环境中的通过性问题,关键技术包括:电动底盘优化设计、电子差速控制技术、转矩分配策略,有效保证设施电动农机装备的作业可靠性与整机的行走稳定性。相关技术见图19。
图19 电驱底盘稳定行走技术

3.4.1 底盘优化设计

电驱底盘在适应湿滑的农田路面同时还需要具备良好的运动灵活性,考虑设施空间狭窄、地头垄沟转向困难的特点,主要包括:基于快速原型制造技术与模块化设计理念,综合轮式运动灵活、履带土壤压力小以及腿式运动灵活的特点,开发复合式电驱底盘构型,实现底盘结构可扩展,位姿自适应;探究轮/履—土壤互作规律、构建整机运动学与动力学模型,建立整机与地面相互作用的刚柔耦合交互系统,开发轮距、地隙、姿态可调节的变结构动力底盘系统;考虑农田路面不同粗糙度对底盘稳定性的影响,开发基于多体动力学与接地力学机理模型,建立动力底盘与地面相互作用系统高维模态分析方法,实现整机模态与结构优化。

3.4.2 电子差速控制

电驱动底盘取消了机械式转向机构,常采用分布式独立驱动,需要对每个驱动轮进行独立控制和所有驱动轮的精确协同,实现稳定直线行驶与线性随动转弯。主要包括:面向差速控制需求,综合考虑电动农机的性能参数、传动效率与路面滑移,构建结构简洁、参数易测、工况适应性强,可准确反映田间作业运行姿态的高精度非线性动力学模型;针对电机扰动复杂、强度大的问题,研究基于转速、转矩多控制变量的高精度电子差速控制策略,基于卡尔曼滤波算法开发转向与突变负载下整机滑移率、横摆角速度等动态参数的状态观测方法;针对不同扰动下多机总体差速协调差的问题,研究多驱动电机扰动协同控制策略,利用PID、模糊控制、自抗扰控制以及滑膜控制等方法解决多轮姿态的速差协同控制方法,引入启发式智能算法与机器学习实现控制参数的在线实时优化。

3.4.3 转矩分配策略

分布式驱动系统可以在满足速度的前提下,结合实际受力与载荷转移工况进行驱动轮扭矩分配,通过轴间转矩与内外侧转矩的动态分配有效提升整机的作业效率。主要包括:面向电动农机装备操作稳定性与横向稳定性需求,研究基于模糊逻辑与神经网络的直接横摆力矩预测系统,以横摆力矩、最大附着力和最大驱动力为约束条件的多目标内外侧转矩分配策略;考虑电驱系统效率与电池输出功率,研究以电机的外特性、电池能耗输出为约束以运动速度、驱动力为自变量的前后轴转矩分配策略;开发多源多类作业工况自适应多目标加权策略,构建“状态观测—力矩分配—动态加权”一体的转矩分配策略。

3.5 环境感知自动导航技术

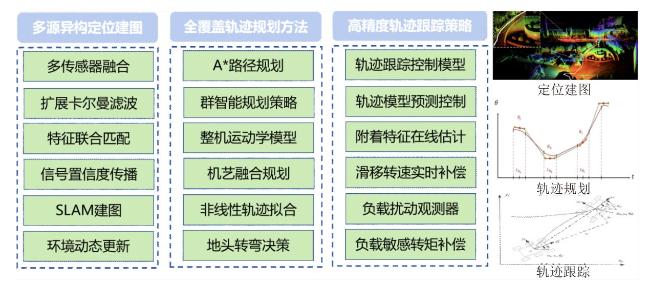
环境感知自动导航主要解决自然场景中的环境感知与自主行走问题,关键技术包括:多源异构定位建图技术、全覆盖轨迹规划方法、高精度轨迹跟踪策略,实现动态农业环境下的“感知—决策—控制”一体的全向导航。相关技术见图20。
图20 环境感知自动导航技术

3.5.1 多源异构定位建图技术

电动农机装备在未知环境中自主移动需要利用多传感器,提取非结构化作业场景信息,进行实时精准定位与地图构建,主要包括:集成多种传感器(如激光雷达、摄像头、超声波、IMU等)的多源异构系统,开发多模态数据融合算法,利用计算机视觉和深度学习方法,实现高精度环境特征提取与识别;构建考虑短时卫星信号丢帧、作物遮挡下的信号置信度传播的优化框架,开发基于环境感知与特征联合匹配技术的回环检测方法,提升复杂环境下的定位精度;研究设施环境中的动态变化和复杂交互因素,结合SLAM技术和环境模型的动态更新机制建立基于环境理解与场景感知的地图优化方法,提高地图构建的鲁棒性。

3.5.2 全覆盖轨迹规划方法

电动农机装备自主作业具备多点自动巡航的特征,依托环境感知信息和定位建图信息,实现作业区域全覆盖的轨迹规划,主要包括:基于传统A*、D*算法以及群智能算法等路径规划方法,以区域覆盖率广、路径重复率低和运行总里程少为目标,建立作业环境的全覆盖轨迹规划方法;考虑整机构型与土壤、作业机具与作物交互作用对轨迹规划的影响,融合整机运动学约束与土壤地形特征,建立农机农艺融合的轨迹优化策略;开发多模块地况感知系统,融合底盘转向动力学模型与地头空间约束,引入曲线拟合与参数辨识的方法,建立地头转弯优化决策模型。

3.5.3 高精度轨迹跟踪策略

在农田路面以及大曲率复杂工况下,外部环境扰动和移动平台的运动状态的不确定性会造成各项参数的剧烈变化,导致无法按照预定的路径进行行走,需要对移动平台的行驶轨迹进行追踪控制,主要包括:构建基于几何模型、运动学模型以及无模型智能控制的轨迹跟踪控制模型,考虑整机动力学特性和转向执行器动态特性,运用模型预测控制、模糊控制以及滑模控制等方法建立轨迹跟着控制器;研究强耦合轮—土互作机理,探究不同路面附着系数与滑移率对于轨迹跟踪的影响规律,开发附着特征在线估计、滑移转速实时补偿的轨迹跟踪控制系统;分析非线性因素影响以及纵/侧/垂多维运动耦合作用机理,建立以无迹卡尔曼状态观测为核心的负载扰动观测器,开发负载敏感自适应转矩补偿跟踪方法。

3.6 多机协同作业技术

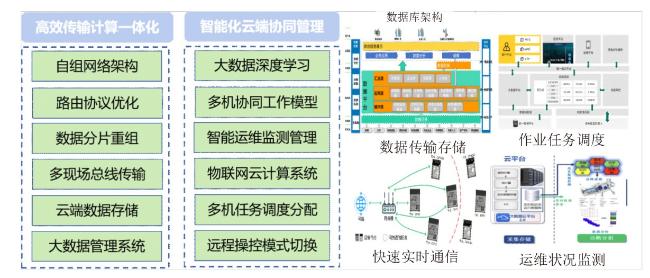
在农业生产环节中通过有效的作业任务规划、资源分配、协同决策和协同控制等方法可以实现多机协同工作,关键技术包括:高效传输计算一体化机制、智能化云端协同管理技术。相关技术见图21。
图21 多机协同作业技术

3.6.1 高效传输计算一体化机制

多机协同作业过程需要实时获取机群的作业与环境参数以便监测作业面积与路径,帮助后续集群的调度规划,主要包括:研究基于无线传感网络和移动通信技术的通信自组网理论,构建高效、稳定的自组织网络架构,实现多机的作业参数与作业环境实时数据通信与协同。通过优化路由协议和网络拓扑结构,提升网络的鲁棒性和扩展性;研究数据分片与重组技术,提升数据传输的效率和可靠性,确保各类传感数据、图像数据和控制指令的高效传输与实时处理;构建高效、安全的云端数据存储系统,实现农业机器人作业数据的实时上传与存储。研究分布式存储技术和大数据管理方法,确保大规模数据的快速检索与高效利用。结合数据备份与恢复技术,提升数据存储的安全性与可靠性,为农业生产的智能决策提供坚实的数据支撑。

3.6.2 智能化云端协同管理技术

智能化云端协同管理技术的研究与应用,能够显著提升农业机器人系统的智能化水平与协同作业能力,主要包括:通过大数据分析和实时环境感知,实现多台农业机器人在复杂农田环境中的自主导航、避障与协同作业。构建多机协同工作模型,提升农业机器人在不同作业任务中的自适应能力与协同效率;构建基于物联网和云计算的智能运维监测系统,实现农业机器人运行状态的实时监测与远程诊断。研究多源数据融合与异常检测算法,开发高精度的故障预警与健康评估模型,确保农业机器人系统的高可靠性与低维护成本;开发基于多目标优化与实时调度算法的智能调度系统。实现多台农业机器人在不同作业任务、时间和空间上的最优调度,提升作业效率与资源利用率。通过云端调度平台,实时调整任务分配与执行计划。

4 设施电动农机装备技术挑战

目前设施电动农机装备的研发与应用仍处于初级阶段,随着智慧农业与农业物联网的快速发展,设施电动农机装备迎来了快速发展时期,然而农业生产环境复杂任务多样,限制电动农机装备的推广应用,在电池系统、三电系统、环境感知、姿态控制等方面的短板有待突破。

4.1 核心技术短板

(1)电池续航时间短。动力电池的能量密度、充放电效率、寿命与安全性影响作业的效率与质量,当前动力电池在电池容量、充电速度与管理系统方面难以满足大功率电动农机作业需求,更多适用于中小负荷的采摘、植保作业场景。温度、湿度、尘土均会影响动力电池的散热与容量,高温、严寒等极端环境易引发安全问题,限制了电动农机的区域推广。
(2)三电系统匹配低。三电系统(电池、电机、电控)是电动农机装备的核心,在设计和制造过程中,缺乏对三电系统的集成测试。农业机械常位于低速大扭矩工况作业,电机功率与电池容量不匹配导致无法提供足够的电流支持大负载作业,电控系统无法实时调整电池与电机的工作点,降低驱动系统效率。
(3)环境感知能力弱。农田光照条件多变,植被密度复杂,粉尘泥土干扰较为普遍,对激光雷达与深度相机产生极大的干扰,导致自动导航系统定位困难、建图效果差、底盘运动不平稳;农作物一般呈空间层叠分布、枝叶果实相互遮挡、颜色纹理复杂、个体差异较大干扰作业环境特征的提取,导致采摘识别难度大、精细化作业效果差。
(4)姿态控制效果差。农业作业环境负载扰动频繁,产生的机具振动与底盘滑移会干扰姿态传感器(如陀螺仪、加速度计等)对于整机的监测,降低整机运动状态观测的效果,使得PID、模糊控制、自抗扰控制等方法无法实时精准控。

4.2 关键零部件瓶颈

(1)核心零部件自主化率低。许多核心零部件依赖进口,如高性能控制芯片、传感器、电池、精密齿轮、静液压驱动系统等,异型材轧机生产线、大型冲压线、高精度数控全自动推弯机、激光切割机、加工中心、机器人焊接生产等仍依赖国外,导致了产品成本高、供应链不稳定和技术受制于人的局面,产品一致性和稳定性不能满足主机配套需求。
(2)标准化零部件少。电动农机缺乏科学完善的评定指标与行业评价标准,不同公司产品的标准和规范不一样,导致产品兼容性差、维修保养困难,新产品研发无标可依、上下游产业无法配套衔接,影响市场推广和应用。

4.3 整机产品缺陷

装备品类不全,当前电动农机装备的功能单一,无法满足设施不同作业场景与工况,“一机多具”的多功能作业模式停留在实验室阶段,稳定性与可靠性有待提升。生产成本高,关键零部件与核心技术依靠国外,电池的损耗也会增加额外运维成本,涉及的核心技术如多源环境感知、智能柔性控制、多机协同作业属于“高精尖”前沿科技,市场价格居高不下,降低农民的使用和购买意愿。质量可靠性差,由于缺乏行业标准与规范,电动农机设计过程可靠性测试和验证环节缺少,导致农机产品低水平重复、模块化复制、同质化竞争严重。

4.4 应用场景局限

(1)基础设施不完善。电动农机使用时间集中,依赖于完善的充电设施、市电供应装置和维修保养服务网络。目前中国农村地区的农机充电设施建设滞后,机耕道路年久失修,维修保养服务不完善,导致机器出现“下地难、充电难”的问题,严重影响了电动农机的推广和应用。
(2)适应区域范围有效。受限于电池续航与充电时间,设施电动农机适用于小型设施作业场景,大型连栋温室内的作业效果不佳,在高温与低温环境下,电池容量衰降、阻抗增加,限制了在全国范围内的推广运用。

5 发展方向与路径展望

5.1 关键技术突破

电动农机作为设施农业的重要组成部分,正朝着智能化、自动化、多功能化和环保化的方向迅速发展,共性关键技术的突破有利于缩短与国外技术水平的差距,推动中国智能农机装备的快速发展,促进智慧农业生产体系形成。
(1)整机模块化轻量化集成设计。结合设施电动农机装备结构紧凑、场景多变、设计变量繁多的特征,突破基于作业场景驱动的整机集成设计新理论新方法;设计出适应多种作业环境与环节需求的模块化和轻量化整机框架、兼具高集成度与高兼容性的动力底盘软硬件系统架构,实现整机结构可调节、功能可扩展。
(2)多信息融合作业环境智能感知。面向农业环节的感知多样化需求,以视觉、激光雷达、惯导为核心,建立信号遮挡、光照多变、枝叶遮挡、人员穿梭等复杂工况造成传感器信息频繁随机失效和安全问题情况下的深耦合组合现场环境感知理解模型,匹配抗振、高效、降噪耐高温的智能农机芯片及专用传感器,实现高速高精度的信息处理、多尺度环境感知、精准目标检测与识别。
(3)大数据驱动整机运维状况监测。研究电动农机运维数据的实时采集与分析、远程监控与预警机制,开发智能监测与故障诊断系统,构建电动农机云端运维管理平台,实现多机、多区域的协同监测与数据共享,采用数据挖掘和机器学习方法进行在线实时故障诊断、远程调控与主动容错控制,推动电动农机高效、智能、自主的运维管理。
(4)扰动自适应作业姿态精准调控。研究结合作业环境与作业特征的整机运动状态调控方法,构建行走底盘与作业系统相互干扰的动态模型,探究作业负载非线性扰动对于整机行走端与作业端耦合作用机理,融合整机模型误差与不确定性扰动下的系统动态响应误差,设计多机负载扰动下的自适应底盘速率、作业装置位姿的协同控制器,实现运动状态观测、负载扰动补偿、作业姿态调控。

5.2 路径展望

在农机装备智能化的迫切需求下,技术成本效益趋于平衡,电动农机装备的发展从快速发展时期进入了相对平稳的优化阶段,下一阶段设施电动农机体系应考虑以下路径。
(1)农机农艺紧密结合。农机是农业生产的动力支持,农业是农业机械作业的理论基础,电动农机装备的推广普及不仅需要先进技术的支撑,更需要农艺规范的深度融合与匹配,完善设施电动农机设计理论体系,支持选育具有宜机化性状特征的作物品种,充分发挥智能化、机械化生产方式增产增收潜力。
(2)产学研用推一体。创新产教融合、校企合作、示范推广、立产学研联合创新平台,促进产学研资源和优势互补;通过信息交互与跨网共享服务,建立开放共享的科研数据和技术平台,推动多方数据的整合与共享,促进产学研用推之间的合作与交流,强化设施电动农机装备持续性推广。
(3)多学科交叉融合。设施电动农机设计机械设计、拓扑优化、精准控制、智能感知等多领域知识,需要机械工程、控制工程、人工智能、物联网、计算机等多学科支撑,通过构建问题导向前沿交叉研究机制,推动复合型专业培养。
(4)共性关键技术突破。设施电动农机具有多个共性关键技术,聚焦关键科学技术问题,重点解决多信息融合、智能感知、精准调控、多机协同技术,推动设施电动农机产业升级与更新迭代,提升技术水平与市场竞争力。
(5)基础配套设施建设。完善设施电动农机装备基础充电装置,加大政策支持和资金投入力度,建立健全地头充电桩建设、市电供应装置、机器人运动轨道、智能充电管理,坚持集中连片、规模开发、桥涵闸站配套,为电动农机自主化行走、智能化作业、规模化生产创造有利条件,完善监督与现场考察机制,定期定点维修管理。
(6)标准体系框架构建。加强顶层设计与战略谋划,对接国家农业中长期发展规划,实现关键零部件产品补短板、技术创新攻关、重点科技项目揭榜挂帅制度;完善电动农机生产制造标准体系框架,加强生产、制造、加工、检测、维修行业规范,实现通用化与标准化生产体系。
[1]
ENGLER N, KRARTI M. Review of energy efficiency in controlled environment agriculture[J]. Renewable and sustainable energy reviews, 2021, 141: 110786.

[2]
张姚, 曹凯, 鲍恩财, 等. 江苏省园艺设施发展现状与趋势[J]. 中国农学通报, 2021, 37(30):47-52.

DOI

[3]
潘宇真, 魏佳炜, KHANREZWAN A I, 等. 新型模块化农业机器人设计分析与冗余协同控制[J]. 机械工程学报, 2024, 60(23):88-101.

[4]
万欢, 欧媛珍, 管宪鲁, 等. 无人农机作业环境感知技术综述[J]. 农业工程学报, 2024, 40(8):1-18.

[5]
梁健. 数字基础设施、乡村产业多元化发展与中国式农业农村现代化[J]. 统计与决策, 2024, 40(11):40-45.

[6]
刘浩鲁, 沈成, 胡良龙, 等. 电动农业装备研究进展与发展趋势[J]. 农业工程学报, 2024, 40(23):39-51.

[7]
孙景彬, 曾令坤, 应婧, 等. 农业履带底盘关键技术研究现状与展望[J]. 农业机械学报, 2024, 55(11):202-220.

[8]
沈跃, 张亚飞, 刘慧, 等. 农业装备自动控制技术研究综述[J]. 农业机械学报, 2023, 54(8):1-18.

[9]
徐立友, 张俊江, 闫祥海, 等. 农业装备电动化技术研究综述[J]. 农业机械学报, 2023, 54(9):1-12.

[10]
王杰, 张学敏, 张波, 等. 电动农机发展现状与趋势[J]. 中国农机化学报, 2019, 40(10):35-41.

DOI

[11]
XIE B, WANG S, WU X, et al. Design and hardware-in-the-loop test of a coupled drive system for electric tractor[J]. Biosystems engineering, 2022,216:165-185.

[12]
刘成良, 贡亮, 苑进, 等. 农业机器人关键技术研究现状与发展趋势[J]. 农业机械学报, 2022, 53(7):1-22,55.

[13]
LIU J, XIA C, JIANG D, et al. Development and testing of the power transmission system of a crawler electric tractor for greenhouses[J]. Applied engineering in agriculture, 2020, 36(5):797-805.

[14]
Solectrac Inc. Solectrac electric tractors official website[EB/OL].[2025-05-19]. https://solectrac.com/.

[15]
刘孟楠, 雷生辉, 赵静慧, 等. 电动拖拉机发展历程与研究现状综述[J]. 农业机械学报, 2022, 53(S1):348-364.

[16]
Case IH. Asia pacific[EB/OL].[2025-05-19]. https://www.caseih.com/en/asiapacific/products/tractors/.

[17]
JOHN Deere. Official website of john deere China[EB/OL]. [2025-05-19]. https://www.deere.com.cn/zh/.

[18]
株式会社クボタ. クボタ公式ウェブサイト[EB/OL]. [2025-05-19]. https://www.kubota.co.jp/.

[19]
Monarch tractor official website[EB/OL]. [2025-05-19]. https://www.monarchtractor.com/.

[20]
LI X, XU L, LIU M, et al. Research on torque cooperative control of distributed drive system for fuel cell electric tractor[J]. Computers and electronics in agriculture, 2024, 219:108811.

[21]
张景尧, 刘志鑫, 周荣荣. 基于第3代智能农机鸿鹄T30的无人驾驶路径规划算法研究[J]. 拖拉机与农用运输车, 2020, 47(6):14-19.

[22]
Chinese Academy of Sciences. scientific research progress and breakthroughs[EB/OL]. (2022-09-23)[2025-05-12]. https://www.cas.cn/zt/kjzt/htlc/mtbd/202209/t20220923_4848681.shtml.

[23]
中联重科股份有限公司. 农业机械产品信息[EB/OL]. [2025-05-19]. https://www.zoomlion.com/product/cate_11.html/.

[24]
北京中科原动力科技有限公司. 万途中大型高端纯电智能拖拉机产品信息[EB/OL]. [2025-05-19]. https://www.aiforcetech.com/productinfo/2671886.html?templateId=1745424/.

[25]
刘韬. 园艺电动拖拉机驱动系统设计与控制策略研究[D]. 镇江: 江苏大学, 2020.

[26]
陈凤, 丁俊杰, 罗志涛, 等. 设施园艺移动平台分布式驱动自适应防滑控制[J]. 农业工程学报, 2024, 40(10):85-96.

[27]
杨晋强, 陈凤, 郑恩来, 等. 基于磁-热双向耦合的电动拖拉机轮边电机电磁性能分析与结构优化[J]. 农业工程学报, 2023, 39(6):73-82.

[28]
CHEN F, DING J, LUO Z, et al. A novel robust model predictive controller for improving the steering stability of electric drive mobile platform considering the effect of both yaw motion and rototiller lifting[J]. Computers and electronics in agriculture, 2025, 230:109846.

[29]
ZHANG S, REN W, XIE B, et al. A combined control method of traction and ballast for an electric tractor in ploughing based on load transfer[J]. Computers and electronics in agriculture, 2023, 207:107750.

[30]
王常林. 乔化密植果园小型电动履带拖拉机的研制与试验[D]. 杨凌: 西北农林科技大学, 2023.

[31]
吴花军. 园艺电动拖拉机驱动系统设计与优化[D]. 镇江: 江苏大学, 2019.

[32]
XIAO M, MA Y, WANG C, et al. Design and experiment of fuzzy-PID based tillage depth control system for a self-propelled electric tiller[J]. International Journal of agricultural and biological engineering, 2023, 16(4):116-125.

[33]
陈骞. 温室电动微耕机的设计与试验[D]. 南京: 南京农业大学, 2021.

[34]
肖茂华, 马业, 王琛, 等. 一种电动微耕机的旋耕传动系统[P]. 中国专利,CN202220841595.3,2022-08-23.

[35]
张超. 太阳能微耕机动力特性及其控制系统研究[D]. 南京: 南京农业大学, 2017.

[36]
ZHANG C, GAO H, DENG X, et al. Design method and theoretical analysis for wheel-hub driving solar tractor[J]. Emirates journal of food and agriculture, 2016, 28(12):903-912.

[37]
匡文龙. 设施农业用遥控电动履带拖拉机的研发[D]. 南京: 南京农业大学, 2020.

[38]
肖磊. 基于深度学习的农业自主导航旋耕机器人的设计与开发[D]. 银川: 北方民族大学, 2022.

[39]
象山县人民政府. 宁波农邦:向“新”而行迎来新机遇[EB/OL]. (2024-11-22). https://www.xiangshan.gov.cn/art/2024/11/22/art_1229045037_59183730.html/.

[40]
王宝超, 乔明睿, 初香港, 等. 增程式电动履带拖拉机设计与试验[J]. 农业机械学报, 2023, 54(3):431-439.

[41]
Naïo Technologies. Naïo technologies official website homepage[EB/OL]. [2025-05-19]. https://www.naio-technologies.com/en/home/.

[42]
王斌. 小型电动遥控蔬菜播种机设计与试验[D]. 淄博: 山东理工大学, 2023.

[43]
马旭, 杨传艺, 谭穗妍, 等. 蔬菜穴盘育苗播种漏播检测及智能补种装置设计与试验[J]. 农业工程学报, 2024, 40(6):168-180.

[44]
井关农机株式会社. 井关农机中文官网主页[EB/OL]. [2025-05-19]. https://www.iseki.co.jp/global/chinese/.

[45]
JIN X, LI Q, ZHAO K, et al. Development and test of an electric precision seeder for small-size vegetable seeds[J]. International journal of agricultural and biological engineering, 2019, 12(2): 75-81.

[46]
Fendt. Fendt xaver autonomous field robot project information[EB/OL]. [2025-05-19]. https://www.fendt.com/int/2-fendt-xaver/.

[47]
程辉. 棚用智能精量播种机的设计研究[D]. 兰州: 兰州理工大学, 2022.

[48]
杭州赛得林智能装备有限公司. 杭州赛得林智能装备有限公司官方网站主页[EB/OL]. [2025-05-19]. https://www.sedlin.cn/.

[49]
黄冠龙. 蔬菜穴盘苗小型全自动无线遥控移栽机结构及控制系统优化设计[D]. 镇江: 江苏大学, 2020.

[50]
孟宪江. 温室自走式移栽机的研究与设计[D]. 济南: 济南大学, 2022.

[51]
KHADATKAR A, PANDIRWAR A P, PARADKAR V. Design, development and application of a compact robotic transplanter with automatic seedling picking mechanism for plug-type seedlings[J]. Scientific reports, 2023, 13(1): 1883.

DOI PMID

[52]
Nongjitong. Company information[EB/OL].[2025-05-12]. http://www.nongjitong.com/company/14.html.

[53]
田素博, 赵晨希, 胡熙, 等. 蔬菜移栽机自动喂苗装置关键部件设计与试验[J]. 沈阳农业大学学报, 2020, 51(5):586-592.

[54]
傅雷扬, 李绍稳, 张乐, 等. 田间除草机器人研究进展综述[J]. 机器人, 2021, 43(6):751-768.

DOI

[55]
高勇, 陈中武, 李沐桐, 等. 果园除草机器人研究现状与展望[J]. 现代农业装备, 2023, 44(5):2-8,29.

[56]
REISER D, SEHSAH E S, BUMANN O, et al. Development of an autonomous electric robot implement for intra-row weeding in vineyards[J]. Agriculture, 2019, 9(1):18.

[57]
Ibex Automation Ltd. Ibex automation ltd official website homepage[EB/OL]. [2025-05-19]. http://www.ibexautomation.co.uk/.

[58]
RADHA K K, CHAKRAVARTHY M A. Fabrication of a spider-legged agricultural spraying and grass cutting robot using Klann-mechanism with green energy-based obstacle detection[J]. Materials today: proceedings, 2023,84:2174-2179.

[59]
NISHIMURA Y, YAMAGUCHI T. Grass cutting robot for inclined surfaces in hilly and mountainous areas[J]. Sensors, 2023, 23(1): 528.

[60]
张良安, 唐锴, 赵永杰, 等. 四足激光除草机器人腿部结构参数优化[J]. 农业工程学报, 2020, 36(2):7-15.

[61]
杨卜. 基于深度强化学习的温室除草机器人机械臂路径规划研究[D]. 杨凌: 西北农林科技大学, 2023.

[62]
浙江泽林智能科技有限公司. 智能农机产品展示[EB/OL].[2025-05-19]. http://www.zelinkeji.com/show.asp?id=98/.

[63]
Priva. Priva official chinese website homepage[EB/OL].[2025-05-19]. https://www.priva.com/zh/.

[64]
陈志桢. 小型气助式植保喷雾机器人的设计与试验[D]. 合肥: 安徽农业大学, 2022.

[65]
王江山, 刘继展, 赵升燚, 等. 高架草莓摆动式小型施药机设计与试验[J]. 农机化研究, 2020, 42(11):155-161.

[66]
SUN G, LI X, WANG X, et al. Design and testing of a nutrient mixing machine for greenhouse fertigation[J]. Engineering in agriculture, environment and food, 2015, 8(2):114-121.

[67]
SAMMONS P J, FURUKAWA T, BULGIN A. Autonomous pesticide spraying robot for use in a greenhouse[C]. Australian conference on robotics and automation. Canberra, Australia: commonwealth scientific and industrial research organisation, 2005, 1(9):1-9.

[68]
苏州博田自动化技术有限公司. 产品方案[EB/OL]. [2025-05-19]. https://www.szbotian.com/Mo_index_gci_1.html/.

[69]
武汉京天电器有限公司. 玄武2号无人驾驶平台产品信息[EB/OL].[2025-05-19]. http://www.jingtianrobots.com/index.php?id=600/.

[70]
汪小旵, 李为民, 王琳, 等. 基于改进YOLACT++的成熟芦笋检测-判别-定位方法[J]. 农业机械学报, 2023, 54(7):259-271.

[71]
Tortuga AgTech. Tortuga agTech official website homepage[EB/OL].[2025-05-19]. https://www.tortugaagtech.com/.

[72]
Agrobot. Agrobot official website homepage[EB/OL]. [2025-05-19]. https://www.agrobot.com/.

[73]
MVTec. Sweeper robot picks pipe crops[EB/OL]. [2025-05-12]. https://www.mvtec.com/cn/application-areas/success-stories/sweeper-robot-picks-ripe-crops.

[74]
Inaho株式会社. inaho公式ウェブサイト[EB/OL]. [2025-05-19]. https://www.inaho.com/.

[75]
户凯亭, 林旭翔, 高辉松, 等. 小型电动履带式黑塌菜收获机设计[J]. 中国农机化学报, 2022, 43(8):7-14.

[76]
席志君, 龚康鑫, 贾冬冬, 等. 立体错位水培生菜自动收获装置设计与试验[J]. 中国农机化学报, 2024, 45(9):34-41,76.

[77]
周亚波, 毛罕平, 胡圣尧, 等. 植物工厂栽培板自动搬运装置设计及试验[J]. 农机化研究, 2017, 39(5):135-139.

[78]
GE Y, XIONG Y, TENORIO G L, et al. Fruit localization and environment perception for strawberry harvesting robots[J]. IEEE Access, 2019, 7:147642-147652.

[79]
RAJENDRA P, KONDO N, NINOMIYA K, et al. Machine vision algorithm for robots to harvest strawberries in tabletop culture greenhouses[J]. Engineering in agriculture, environment and food, 2009, 2(1):24-30.

[80]
CHEN X, CHAUDHARY K, TANAKA Y, et al. Reasoning-based vision recognition for agricultural humanoid robot toward tomato harvesting[C]//2015 IEEE/RSJ international conference on intelligent robots and systems (IROS). IEEE, 2015:6487-6494.

[81]
Octinion. Octinion official website homepage[EB/OL]. [2025-05-19]. https://octinion.com/.

[82]
JIN T, HAN X. Robotic arms in precision agriculture: A comprehensive review of the technologies, applications, challenges, and future prospects[J]. Computers and electronics in agriculture, 2024, 221:108938.

[83]
犀牛智造. 犀牛智造官方网站主页[EB/OL]. [2025-05-19]. https://www.xiniuim.com/.

[84]
深圳煜禾森科技有限公司. 智慧农业解决方案[EB/OL]. [2025-05-19]. https://www.yuhesen.com/solutions/info.aspx?itemid=577/.

[85]
Kind Technologies. Kind technologies official website homepage[EB/OL]. [2025-05-19]. https://www.kindtechnologies.net/.

[86]
黎思奇, 田素博, 李刚, 等. 温室大棚轨道式巡检机器人设计[J]. 中国农机装备, 2023(8):9-13.

[87]
魔山科技. Autolabor 官方网站主页[EB/OL]. [2025-05-19]. http://www.autolabor.cn/index/.

[88]
STEIN M, BARGOTI S, UNDERWOOD J. Image based mango fruit detection, localisation and yield estimation using multiple view geometry[J]. Sensors, 2016, 16(11):1915.

[89]
University of Jiangsu. Project information[EB/OL].[2025-05-12]. https://uiaec.ujs.edu.cn/project_show.php?id=284.

[90]
SHAFIEKHANI A, KADAM S, FRITSCHI F B, et al. Vinobot and vinoculer: Two robotic platforms for high-throughput field phenotyping[J]. Sensors, 2017, 17(1):214.

[91]
FarmDroid ApS. FarmDroid official website homepage[EB/OL]. [2025-05-19]. https://farmdroid.com/:contentReference[oaicite:6]{index=6}/.

[92]
XMachines. XMachines agricultural robots page[EB/OL]. [2025-05-19]. https://www.xmachines.ai/agricultural-robots/.

[93]
张强. 大棚作业多功能农业机器人研究[D]. 武汉: 湖北工业大学, 2019.

[94]
田生睿. 棚室机器人通用作业平台的研究与应用[D]. 大庆: 黑龙江八一农垦大学, 2021.

[95]
极飞科技. R150 2022款农业无人车产品信息[EB/OL]. [2025-05-19]. https://www.xa.com/r150-2022/.

[96]
王宝梁, 薛金林. 开放式系统农业机器人技术概述[J]. 农机化研究, 2013, 35(6):8-12.

[97]
苏州博田自动化技术有限公司. 苏州博田自动化技术有限公司官方网站主页[EB/OL].[2025-05-19]. http://www.szbotian.com/.

[98]
李天华, 董广胜, 施国英, 等. 日光温室薄膜全自动清洗机研制与试验[J]. 农业工程学报, 2024, 40(1):238-246.

[99]
李天华, 董广胜, 施国英, 等. 文洛型温室棚顶清洗机的研制与试验[J]. 农业工程学报, 2023, 39(12):180-188.

[100]
李晓贤. 磁力轮式塑料温室棚顶清洗机的设计与研究[D]. 重庆: 西南大学, 2019.

[101]
Van der Waay B.V. Van der waay official website homepage[EB/OL]. [2025-05-19]. https://vdwaay.nl/:contentReference[oaicite:6]{index=6}/.

[102]
AMIN A, WANG X, GUOXIANG S, et al. Design and experimentation of a solar-powered robot for cleaning the greenhouse roofs[J]. Results in engineering, 2024, 23: 102602.

[103]
Koppert. Koppert official website homepage[EB/OL]. [2025-05-19]. https://www.koppert.com/.

[104]
中国日报网. 全球首台商用蛋鸡养殖机器人“木鸡郎4”下地运行[EB/OL]. (2021-06-04). https://fj.chinadaily.com.cn /a/202106/04/WS60ba2c00a3101e7ce9753735.html/.

[105]
Octopus Deploy. Octopus deploy official website homepage[EB/OL]. [2025-05-19]. https://octopus.com/.

[106]
刘猛. 姿态可调牛羊养殖推料机器人的设计与试验[D]. 泰安: 山东农业大学, 2023.

[107]
Lely. Lely calm automated calf feeder product page[EB/OL]. [2025-05-19]. https://www.lely.com/cn/solutions/feeding/calm/.

[108]
谢能刚, 王璐, 王真亮, 等. 一种水面自主巡航式太阳能投饵方法[P]. 中国专利,CN201711452923.0,2023-04-28.

[109]
袁凯, 庄保陆, 倪琦, 等. 室内工厂化水产养殖自动投饲系统设计与试验[J]. 农业工程学报, 2013, 29(3):169-176.

[110]
Imenco AS. Imenco official website homepage[EB/OL]. [2025-05-19]. https://imenco.no/.

Outlines

/

〈 〉